Atpakaļ uz personālu 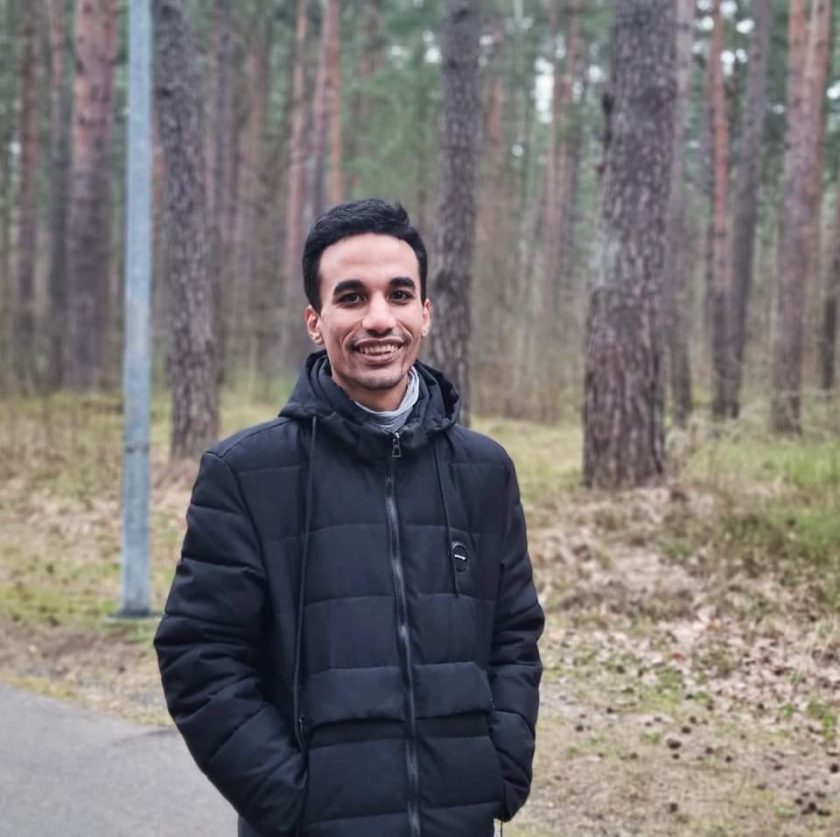
Aly Oraby
Bijušais zinātniskais asistents
Aly Oraby strādā EDI kopš 2020. gada un galvenokārt nodarbojas ar modeļos balstītu un datos balstītu metožu pielietošanu kustības plānošanā un kontrolē rūpnieciskos apstākļos, 3.-7. tehnoloģiju gatavības līmenī (TRL).
Aly Oraby galvenās pētniecības intereses ir:
- kontroles teorija: stāvokļa-telpas kontrole, nelineāra vadība (Lyapunov balstītas metodes), optimāla vadība (LQR-Trees, MPC) un spēka kontrole;
- datos balstītas mācīšanās metodes robotu vadībai (RL).
Projekti
3 rezultāti
- Inteliģenta kustību vadība saskaņā ar Industriju 4.E (IMOCO4.E) 01.09.2021. – 31.08.2024. Noslēgts
- Z-uztveres tehnoloģija redzei un identifikācijai, galvenie lietojumi (VIZTA) 01.05.2019. – 31.10.2022. Noslēgts
- Mākslīgais intelekts industrijas digitalizēšanai (AI4DI) 01.05.2019. – 31.05.2022. Noslēgts
Publikācijas
- 2022
Construction and benchmark of an autonomous tracked mobile robot system(atveras jaunā logā)
Ahluwalia Vaibhav, Arents Janis, Oraby Aly, Greitans Modris
Robotic Systems and Applications, Sēj. 2 (1), lpp. 15-28, JVE Journals
- 2021
Human–Robot Collaboration Trends and Safety Aspects: A Systematic Review(atveras jaunā logā)
Janis Arents, Valters Abolins, Janis Judvaitis, Oskars Vismanis, Aly Oraby, Kaspars Ozols
Journal of Sensor and Actuator Networks, Sēj. 10 (3), lpp. 48, MDPI