Robotikas un mašīnuztveres laboratorija
# ģenerējošaisMI
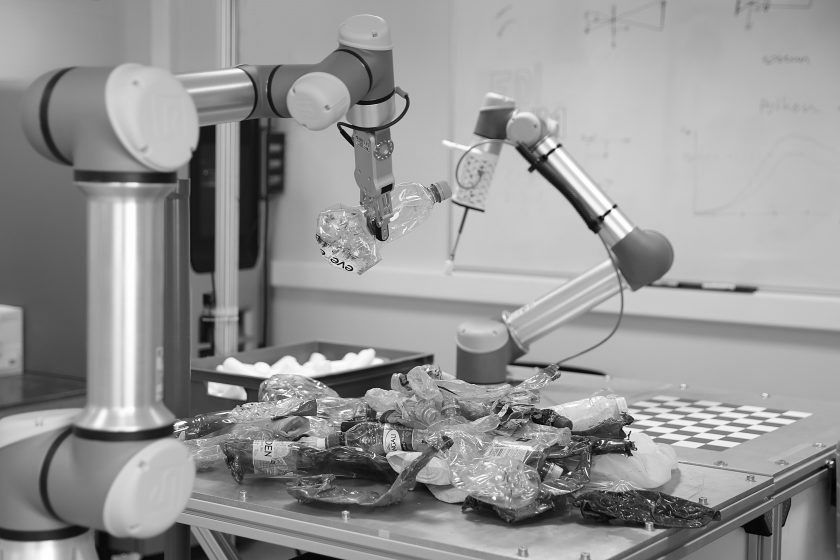
RuM laboratorija izstrādā tehnoloģijas, kas ļauj datorizētām sistēmām uztvert pasauli, to interpretēt, pieņemt lēmumus un rīkoties. Mēs uzskatām, ka robotika, mākslīgā uztvere un mākslīgais intelekts spēlēs arvien lielāku lomu cilvēces attīstībā, gan ikdienas dzīvē, gan industrijā un ekonomikā, gan politikā. EDI RuM mērķis ir kļūt par nozīmīgu spēlētāju šīs nākotnes veidošanā, panākot, ka mūsu rezultāti un izstrādātās tehnoloģijas ir ne tikai novērtēti savā zinātnes jomā, bet arī veicina cilvēku labklājību, drošību un veselību. Ar šādu mērķi, līdz šim laboratorijas tehnoloģijas esam attīstījuši un pielāgojuši dažādiem lietojumiem medicīnas, industrijas, lauksaimniecības un mobilitātes jomās.
Atslēgas vārdi:
- mašīnmācīšanās, dziļie neironu tīkli, sintētiski apmācības dati,
- mākslīgais intelekts - izskaidrojams, ģenerējošs, fizikā balstīts,
- automatizācija, industriālie roboti, reālā laika vadība, mobili roboti,
- iegultā inteliģence un datorredze,
- programmu sintēze.
Laboratorijā darbojas četras grupas - no kurām trīs fokusējas uz dažādiem māklsīgā intelekta tehnoloģiju aspektiem un viena specializējas robotikas pētījumos.
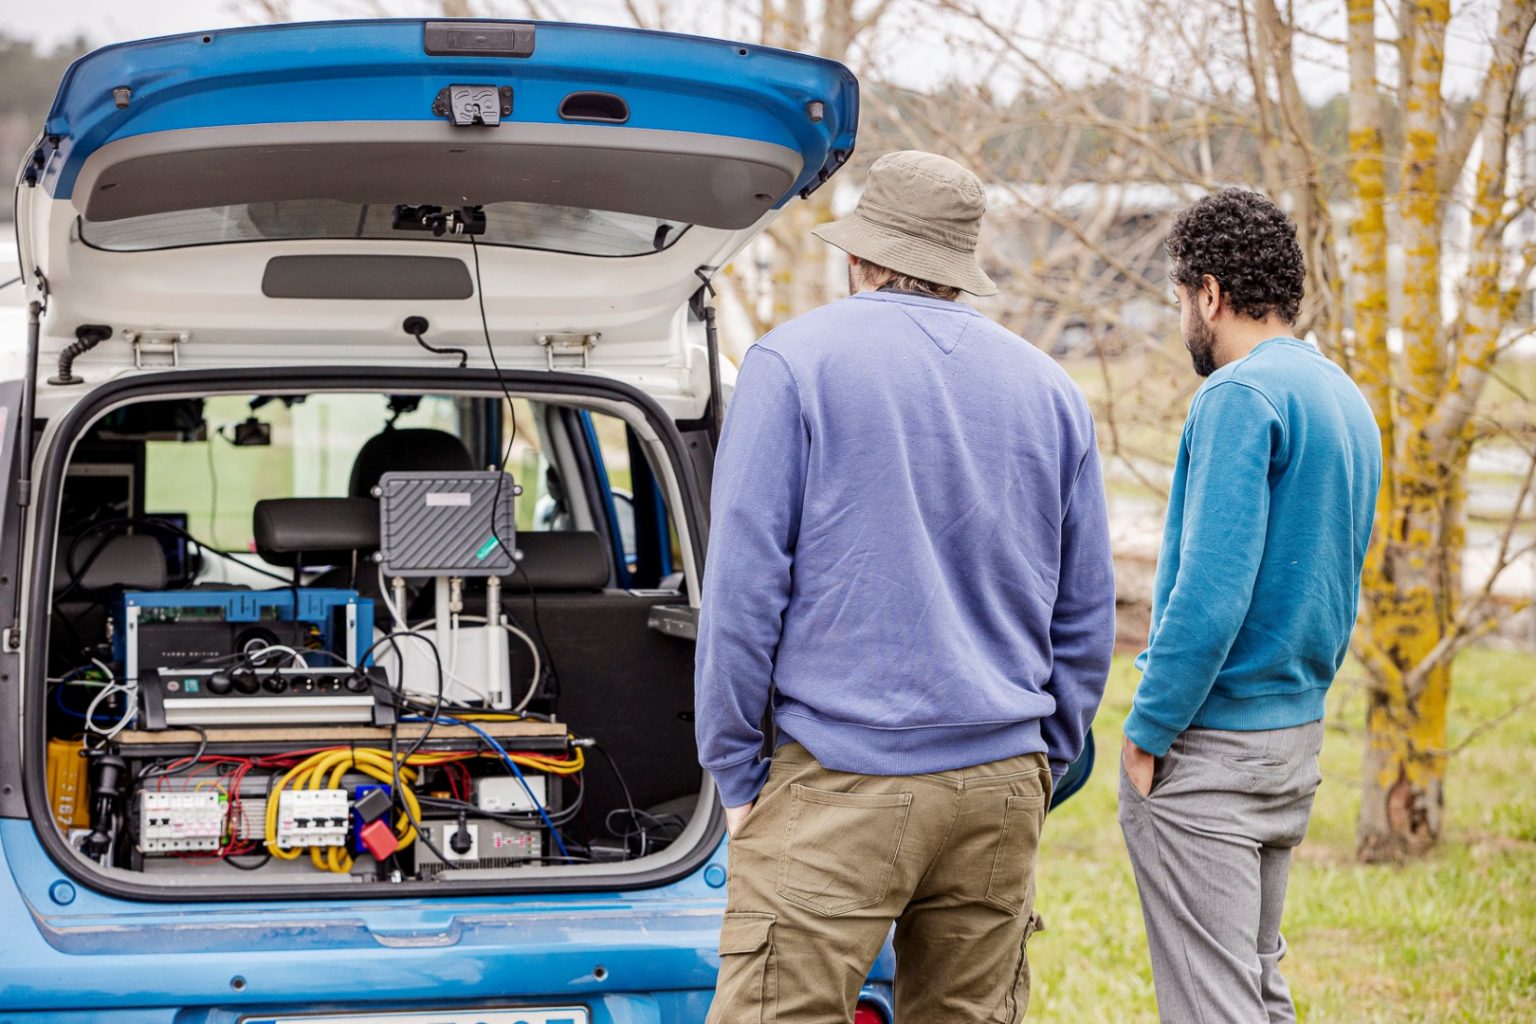
Ph. D. Jāņa Ārenta vadītās robotikas grupas ilgtermiņa mērķi ir vērsti uz to, lai ļautu robotiem efektīvi darboties sarežģītās, nestrukturētās vidēs un netraucēti sadarboties ar cilvēkiem. Lai to sasniegtu, mūsu darbs ir koncentrēts uz autonomas mobilās navigācijas pamata iespēju attīstīšanu nestrukturētās vidēs, kā redzams tādos projektos kā VIZTA, EdgeAI un MOTE, kas pēta datorredzes un citu sensoru modalitāšu izmantošanu uztverei un semantiskai ainas interpretācijai. Galvenais mērķis ir aprīkot robotus ar spēju veikt vispārēja nolūka manipulācijas un mijiedarbību, ko ilustrē mūsu darbs industriālajā manipulācijā TRINITY un IMOCO4.E ietvaros, kā arī mūsu centieni nodrošināt robotu un cilvēku mijiedarbību caur tādiem projektiem kā AI4DI. Tas ietver ne tikai uzlabotu uztveri, bet arī augsta līmeņa spriešanas un uzdevumu izpildes attīstību, kur tādi projekti kā EdgeAI koncentrējas uz dabiskās valodas instrukciju parsēšanu un to pamatošanu vides kontekstā, izmantojot kompaktus, interpretējamus mākslīgā intelekta modeļus. Turklāt mēs esam apņēmušies integrēt uzlabotu uztveri un sensorus, ieskaitot nekonvencionālas modalitātes, ar tādiem projektiem kā MOTE un EdgeAI, kas pielāgo atvērtā tipa semantisko uztveri reālās pasaules apstākļiem un reāllaika ierobežojumiem, ļaujot ātri integrēt jaunus novērojumus un uzdevumam specifisku informācijas ieguvi, piemēram, šķērsojama pamata segmentāciju. Mūsu darbs pēdējos gados, ieskaitot semantiskās ainas interpretācijas (MOTE), dabiskās valodas pamatošanas (EdgeAI) un cilvēku mijiedarbības (AI4DI) attīstību, ir tieši veicinājis šos mērķus, ļaujot robotiem saprast un darboties atvērtās, dinamiskās vidēs. Mēs esam arī koncentrējušies uz uztveres sistēmu izstrādi, kas var efektīvi darboties reālās pasaules apstākļos un reāllaika ierobežojumos, kā parādīts MOTE un EdgeAI, un plānošanas sistēmu izveidi, kas var saprast dabiskās valodas instrukcijas un pamatot tās vidē, izmantojot efektīvus mākslīgā intelekta modeļus, kas ir EdgeAI galvenais aspekts. Ar šiem nepārtrauktajiem centieniem mēs veidojam nākotni, kurā roboti var darboties autonomi un sadarbīgi plašā sarežģītu reālās pasaules scenāriju klāstā.
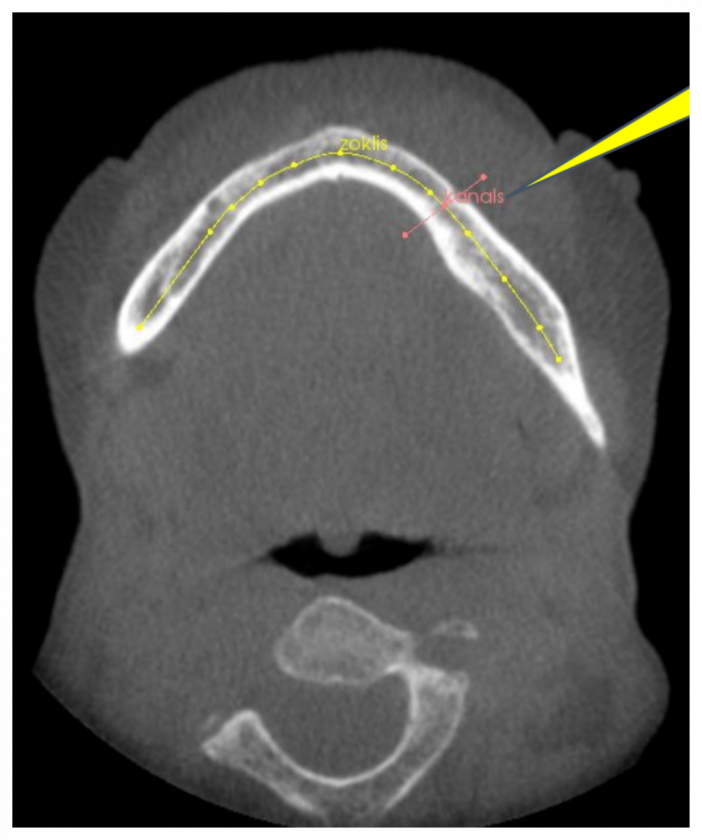
Dr. sc. comp. Kaspara Sudara grupas mērķi ir izstrādāt labāku mākslīgu intelektu, kas vestu pie zinātniskās izcilības, kā arī izstrādāt mākslīgajā intelektā balstītu tehnoloģiju, kas vestu pie komercializācijas iespējām. Galvenā grupas tēma ir izskaidrojošais mākslīgais intelekts un tā metodes. Šajā virzienā grupa pēta fundamentālos mākslīgā intelekta modeļus viedo sistēmu izstrādei un izmanto izskaidrojamo mākslīgo intelektu, lai identificētu atbilstošās datu iezīmes, kas ir atbildīgas par mākslīgā intelekta lēmumu pieņemšanu. Izskaidrojam MI ir īpaši svarīgi veselības aprūpes lietojumos, par kuriem grupa ir veikusi nacionālo grantu projektus OSTAK un LU-AIDA. Tāpat grupa arī veic dziļo neironu tīklu modeļu apmācību dažādu nozaru lietišķajos pielietojumos ar augstu tehnoloģijas gatavības līmeni (TRL).
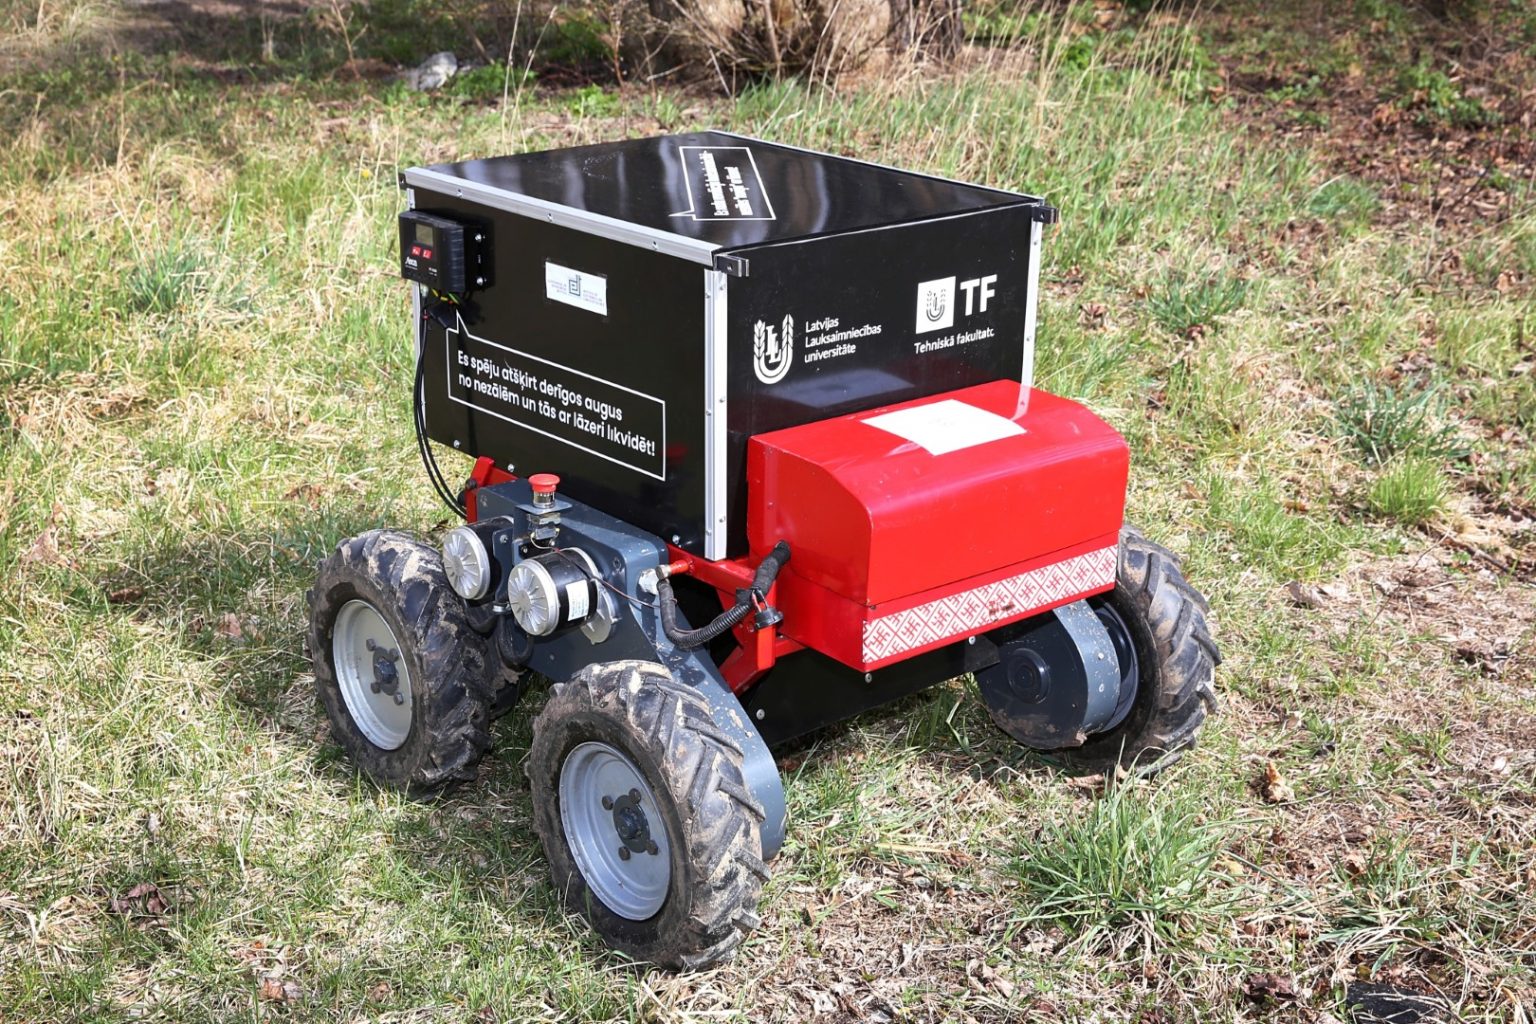
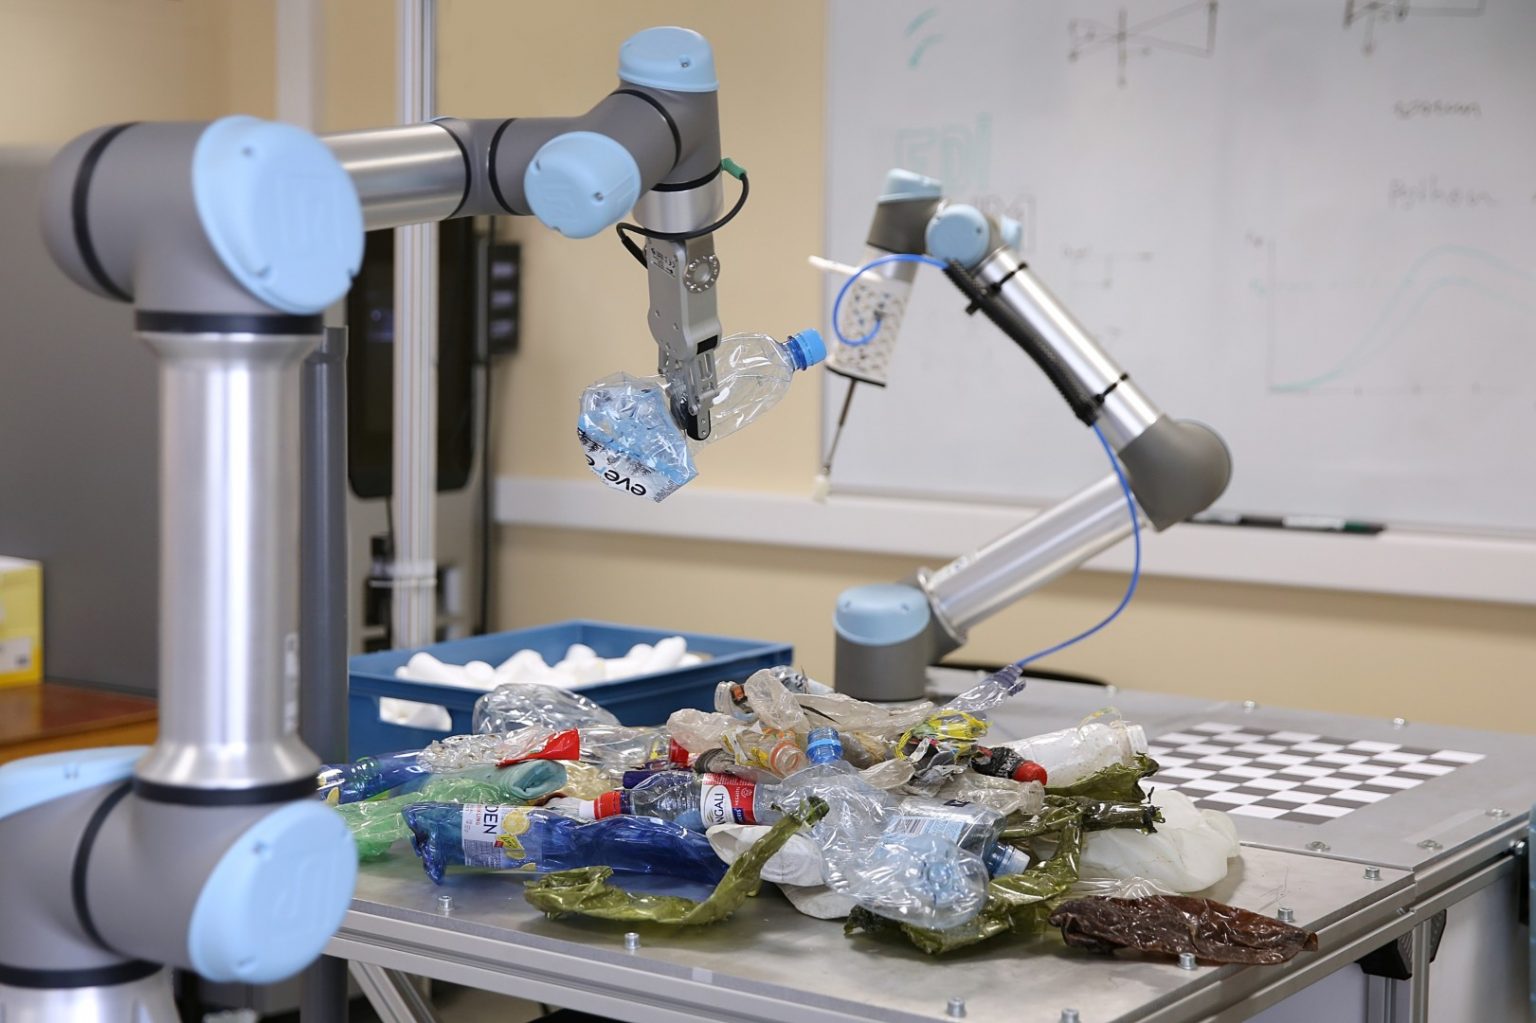
Dr. sc. comp. Kārļa Freivalda vadītās grupas vispārējais zinātniskais virziens ir mašīnmācīšanās(ML)/mākslīgais intelekts (MI). Papildvirziens arī dažādu matemātisku algoritmu radīšana un pielietošana un inovarīvu ierīču radīšana, uz matematāsku algoritmu pamata. Svarīgākais pielietojums šobrīd ir robotikā, piemēram starptautiska projeka AIMS5.0 ietvaros. Papildus grupa darbojas ar fundamentālām mākslīgā intelekta tēmām - fizikā balstīts MI un preogrammu sintēze.
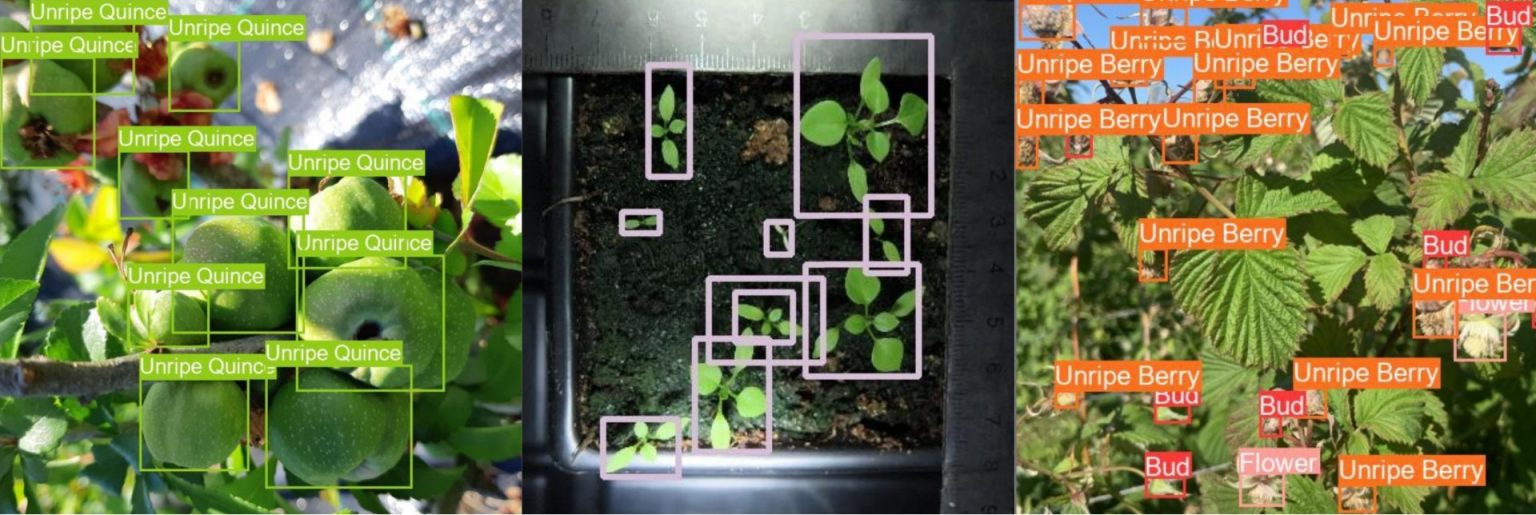
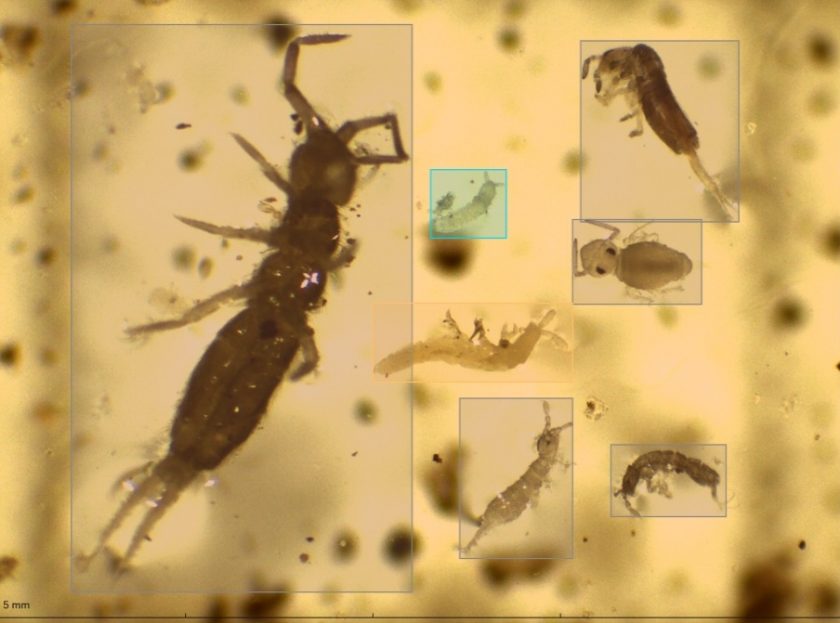
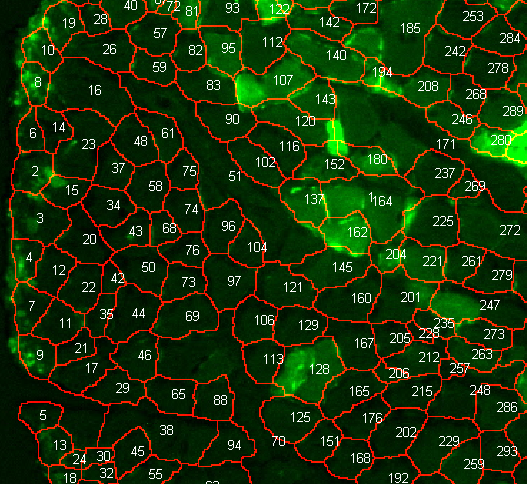
Laboratorijas vadītāja Dr. sc. ing. Roberta Kadiķa grupa darbojas ar datorredzes uzdevumu (objektu detektēšana, attēlu klasificēšana un segmentēšana) risināšanu gan ar mašīnmācīšanās metodēm, gan ar klasiskām attēlu apstrādes pieejām. Būtiska pētniecības joma ir ģenerējošais MI (ģenerējošie tīkli-pretinieki, difūzijas modeļi), kuru lietojam sintētisku apmācības datu ģenerēšanai. Piemēram, ERAF projekta AimOOC ietvaros ģenerējošais MI tika lietots uz čipa kultivētu orgānu attēlu sintēzei, lai ar tiem apmācītu attēlu klasifikatorus kultivēšanas procesa automatizēšanai. Grupa aktīvi meklē aizvien jaunus lietojumus ģenerējošam MI, nonākot pie tādiem risinājumiem, kā, piemēram, virtuāla medicīnas attēlu iekrāsošana (LZP projekts HAVeT-AI). Modeļi, kuru uztveres spējas uzlabotas ar dažādām datu sintēzes un datu paplašināšanas metodēm tālāk tiek pielietoti gan mobilās sistēmās (projekti COMP4DRONES, Augmented CCAM), gan industrijas robotu sistēmās (VIZTA IMOCO4.E), gan medicīnas attēlu analīzei.
Komanda
Projekti
28 rezultāti
- Izskaidrojama mākslīgā intelekta sistēma kaulu metastāžu identificēšanai datortomogrāfijā un magnētiskās rezonanses izmeklējamos (AIBM) 01.01.2025. – 31.12.2027. Noslēgts
- Augsnes bioloģiskā indeksa (QBS) noteikšana, izmantojot mašīnmācīšanos (QBS) 01.01.2025. – 31.12.2027. Noslēgts
- Uz hologrāfisko mikroskopiju un mākslīgo intelektu balstīta nākošās paaudzes citoloģija digitālai patoloģiju diagnostikai veterinārmedicīnā (VetCyto) 01.01.2024. – 31.12.2026. Noslēgts
- Mākslīgais intelekts ražošanā, kas veicina ilgtspējību un industriju 5.0 (AIMS5.0) 01.05.2023. – 30.04.2026. Noslēgts
- Veterināro audzēju ķirurģisko robežu histoloģiskā atpazīšana un analīze, izmantojot mākslīgo intelektu un multimodālo attēlveidošanu (HAVeT-AI) 01.02.2023. – 31.12.2025. Noslēgts
- Periferiālā mākslīgā intelekta tehnoloģijas optimizētai iegultās apstrādes veiktspējai (EdgeAI) 01.12.2022. – 31.12.2025. Noslēgts
- Fiziskās un digitālās infrastruktūras paplašināšana un novērtēšana CCAM izvietošanai (AUGMENTED CCAM) 01.09.2022. – 31.12.2025. Noslēgts
- Jauna tehnoloģija ūdeņraža ražošanai no atjaunojamajiem enerģijas resursiem, balstoties uz mākslīga intelekta vadītu izmaksu samazināšanu (HydroG(re)EnergY-Env) 01.05.2022. – 01.05.2024. Noslēgts
- Dziļās mašīnmācīšanās pieeja osteoporozes atpazīšanai ar konusa staru datortomogrāfiju (OSTAK) 01.01.2022. – 31.12.2024. Noslēgts
- Orgānu uz čipa kultivēšana ar mākslīgā intelekta metodēm personalizētas medicīnas nolūkos. (AimOOC) 01.01.2022. – 30.11.2023. Noslēgts
- Inteliģenta kustību vadība saskaņā ar Industriju 4.E (IMOCO4.E) 01.09.2021. – 31.08.2024. Noslēgts
- Industriāli inerciālais bezvadu sensors (IIBS) 2. kārta 01.01.2021. – 30.09.2022. Noslēgts
- Mikrorobota izstrāde balstīta uz vizuālo atpazīšanu un mašīnmācīšanos priekš atsevišķu šūnu manipulēšanas (RoVam) 01.01.2021. – 31.12.2023. Noslēgts
- Silīcija Intelektuālā Īpašuma Izstrādes Nams (SilHouse) 2. kārta 01.01.2021. – 30.06.2022. Noslēgts
- Aveņu un krūmcidoniju vieda bezkontakta fenotipēšana, izmantojot mašīnmācības metodes, hiperspektrālos un 3D attēlus (AKFen) 01.01.2021. – 31.12.2023. Noslēgts
- Mākslīgais intelekts precīzākai diagnostikai (AI4DIAG) 01.04.2020. – 30.09.2020. Noslēgts
- Pamattehnoloģiju ietvars drošu un autonomu dronu lietojumiem (COMP4DRONES) 01.09.2019. – 31.08.2022. Noslēgts
- Mākslīgais intelekts industrijas digitalizēšanai (AI4DI) 01.05.2019. – 31.05.2022. Noslēgts
- Z-uztveres tehnoloģija redzei un identifikācijai, galvenie lietojumi (VIZTA) 01.05.2019. – 31.10.2022. Noslēgts
- Uzlabota fotonikas, optisko un elektroniko komponenšu iepakošana/montāža zemu izmaksu ražošanai Eiropā (APPLAUSE) 01.05.2019. – 30.04.2022. Noslēgts
- Robotizētas nezāļu ierobežošanas iekārtas izveide (RONIN) 01.01.2019. – 31.12.2020. Noslēgts
- Digitālās Tehnoloģijas, Viedā Robotika un paaugstināta kiberdrošība ātrākai ražošanai nākotnes Eiropas ražošanas ekosistēmā (TRINITY) 01.01.2019. – 31.12.2022. Noslēgts
- Mazcenas boluss spurekļa parametru monitoringam un agrīnai subakūtas spurekļa acidozes (SARA) diagnostikai govīm 01.09.2018. – 31.07.2022. Noslēgts
- Programmējamas Sistēmas Inteliģencei Automobiļos (PRYSTINE) 01.05.2018. – 30.04.2021. Noslēgts
- Reāla laika stereo redzes dziļuma kartes sensors (STRIVE) 29.01.2018. – 31.07.2018. Noslēgts
- Intelligent Motion Control Platform for Smart Mechatronic Systems (I-MECH) 01.06.2017. – 31.05.2020. Noslēgts
- Pētījums par datorredzes paņēmienu attīstību industrijas procesu norises automatizācijai (DIPA) 01.11.2016. – 30.11.2018. Noslēgts
- Dziļo neironu tīklu metode auto transporta numura zīmju lokalizācijas un klasifikācijas precizitātes uzlabošanai (DziNTA) 01.09.2016. – 28.02.2018. Noslēgts
Publikācijas
- 2025
Privacy Auditing of Lithium-Ion Battery Ageing Model by Recovering Time-Series Data Using Gradient Inversion Attack in Federated Learning(atveras jaunā logā)
Kaspars Sudars, Ivars Namatēvs, Arturs Nikulins, Kaspars Ozols
Applied Sciences (Switzerland), Sēj. 15 (10), MDPI
- 2025
Utilisation of Deep Neural Networks for Estimation of Cajal Cells in the Anal Canal Wall of Patients with Advanced Haemorrhoidal Disease Treated by LigaSure Surgery(atveras jaunā logā)
Fišere, I.; Edelmers, E.; Svirskis, Š.; Groma, V.
Cells 2025, Sēj. 14 (7), lpp. 550, MDPI
- 2025
Multi-Step Object Re-Identification on Edge Devices: A Pipeline for Vehicle Re-Identification
Tomass Zutis, Peteris Racinskis, Anzelika Bureka, Janis Judvaitis, Janis Arents, and Modris Greitans
Charting the Intelligence Frontiers – Edge AI Systems Nexus, lpp. 233-253, River Publishers
- 2025
Adapting Classification Neural Network Architectures for Medical Image Segmentation Using Explainable AI(atveras jaunā logā)
Arturs Nikulins, Edgars Edelmers, Kaspars Sudars, Inese Polaka
Journal of Imaging, Sēj. 11 (2), lpp. 55, MDPI
- 2025
Privacy Auditing in Differential Private Machine Learning: The Current Trends(atveras jaunā logā)
Ivars Namatevs, Kaspars Sudars, Arturs Nikulins, Kaspars Ozols
Applied Sciences, Sēj. 15 (2), lpp. 647, MDPI
Patenti
- 2015
European Patent No. EP2700054 B1
EP2700054 (type: A1, date: 26.02.2014; type: B1, date: 22.04.2015) “System and method for video-based vehicle detection”. Inventors: K.Freivalds, R.Kadikis, M.Greitans. Applicant:
Institute of Electronics and Computer Sciences of Latvia.